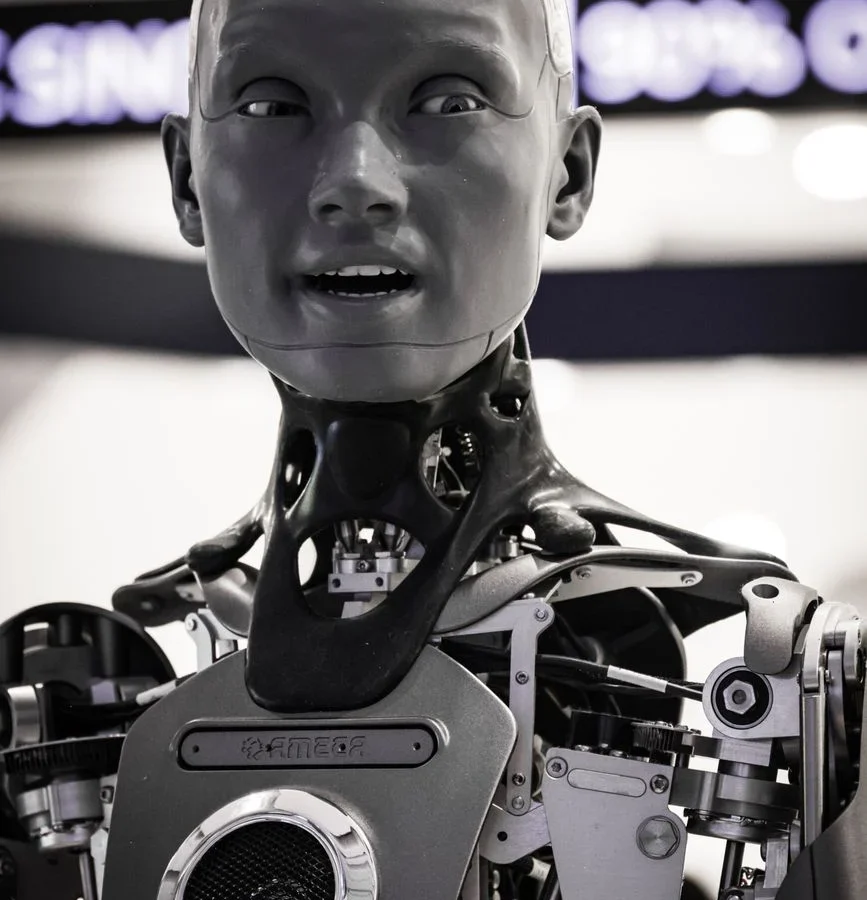

Robot umanoidi sono robot progettati con una struttura corporea simile a quella umana, tipicamente includendo un torso, una testa, braccia, mani e due gambe. L'obiettivo non è semplicemente fare in modo che un robot somigli a un umano. Un design a forma umana può consentire ai robot di operare in ambienti progettati attorno ai corpi umani, strumenti, porte, scaffali, veicoli e stazioni di lavoro.
I recenti progressi nell'intelligenza artificiale, nella visione artificiale, nei sensori, negli attuatori, nelle batterie, nella simulazione e nel software di robotica hanno accelerato l'interesse per i sistemi umanoidi. Aziende e organizzazioni di ricerca li stanno testando per lavori industriali, logistica, ricerca, istruzione, supporto sanitario e altri ambienti.
Tuttavia, la robotica umanoide rimane un problema ingegneristico difficile. La camminata affidabile, l'equilibrio, la manipolazione abile, l'interazione sicura, la gestione dell'energia, la percezione e il processo decisionale in tempo reale devono funzionare insieme.
Indice
- Cosa Sono i Robot Umani?
- Come Funzionano i Robot Umani
- Componenti Chiave di un Robot Umano
- IA e Robot Umani
- Applicazioni dei Robot Umani
- Umanoide vs Altri robot
- Benefici potenziali
- Sfide e Limitazioni
- Sicurezza e protezione
- Il futuro della robotica umanoide
- Suggerimenti da esperti
- Falsi miti comuni
- Domande Frequenti
Cosa Sono i Robot Umani?
Un robot umanoide è una macchina il cui design fisico somiglia sufficientemente al corpo umano per supportare movimenti o interazioni simili a quelli umani. Molti umanoidi utilizzano due gambe, due braccia, un torso, una piattaforma sensoriale simile a una testa e mani o pinze.
Il design può fornire un vantaggio pratico in spazi già ottimizzati per le persone. Un robot che può raggiungere scaffali all'altezza umana, usare scale, manipolare strumenti familiari e muoversi in aree di lavoro standard può richiedere meno modifiche ambientali rispetto a una macchina specializzata.
Ciò non significa che una forma umanoide sia sempre la scelta migliore. Robot industriali, robot mobili autonomi, bracci robotici, piattaforme su ruote e macchine specializzate possono superare gli umanoidi in compiti specifici. Il robot corretto dipende dal lavoro e dall'ambiente.
Come Funzionano i Robot Umani
1. Percezione
Telecamere, sensori di profondità, unità di misura inerziale, sensori di forza, microfoni e altri sensori forniscono informazioni sul robot e sul suo ambiente. I sistemi di visione artificiale possono identificare oggetti, superfici, persone, ostacoli e luoghi.
2. Localizzazione e mappatura
Il robot deve stimare dove si trova e comprendere l'ambiente circostante. A seconda del sistema, ciò può coinvolgere la localizzazione e la mappatura simultanea, la stima visivo-inerziale, mappe precostruite o altre tecniche di navigazione.
3. Pianificazione del movimento
Il software determina come il robot dovrebbe muovere il proprio corpo, braccia, mani e gambe per completare un compito evitando ostacoli e mantenendo stabilità.
4. Attuazione
I motori elettrici, riduttori, trasmissioni e altri attuatori convertono i segnali di controllo in movimento fisico. Gli attuatori devono fornire sufficiente coppia, velocità, precisione e controllabilità per i compiti previsti del robot.
5. Equilibrio e controllo
Camminare è sostanzialmente più difficile che muovere un robot su ruote perché il robot deve gestire continuamente il proprio centro di massa e il contatto con il terreno. Sensori e algoritmi di controllo aggiustano continuamente il movimento per mantenere la stabilità.
6. Manipolazione
Le mani e le braccia introducono un altro problema difficile. Sollevare una scatola è relativamente facile rispetto alla manipolazione di oggetti irregolari, materiali flessibili, piccoli componenti o strumenti che richiedono una forza precisa.
7. Decisione
Software di livello superiore determina cosa dovrebbe fare il robot, mentre i sistemi di controllo di livello inferiore traducono quelle decisioni in movimenti fisici sicuri. Sempre più, i modelli di IA vengono utilizzati per connettere percezione, linguaggio, pianificazione dei compiti e azione.
Componenti Chiave di un Robot Umano
| Componente | Scopo | Difficoltà tipica |
|---|---|---|
| Sensori | Misurare l'ambiente e lo stato del robot | Rumore, occlusione, latenza e fusione dei sensori |
| Attuatori | Producono movimento fisico | Potenza, calore, efficienza, precisione e durata |
| Sistema di controllo | Mantiene movimento e stabilità | Calcolo in tempo reale e ambienti dinamici |
| Mani/gripper | Manipolano oggetti | Destrezza e controllo affidabile della forza |
| Hardware di calcolo | Esegue percezione, pianificazione e IA | Prestazioni, consumo energetico e limiti termici |
| Batteria | Fornisce energia mobile | Densità energetica, peso, ricarica e durata |
IA e Robot Umani
L'intelligenza artificiale sta diventando una parte importante della robotica umanoide perché molti compiti del mondo reale non possono essere completamente descritti utilizzando regole fisse. L’IA può aiutare i robot a riconoscere oggetti, interpretare il linguaggio, stimare azioni, apprendere dalle dimostrazioni e generalizzare attraverso le variazioni in un ambiente.
I modelli di visione-linguaggio-azione sono una direzione di ricerca particolarmente importante. Questi sistemi cercano di collegare osservazioni visive e istruzioni linguistiche con azioni fisiche. Invece di programmare ogni movimento singolarmente, gli sviluppatori possono addestrare o configurare sistemi per associare situazioni e obiettivi con comportamenti appropriati.
L'apprendimento automatico è utilizzato anche nella simulazione e nel controllo. I robot possono esercitarsi in compiti in ambienti virtuali prima che comportamenti selezionati vengano trasferiti all'hardware fisico. Questo può ridurre alcuni dei costi e dei rischi associati alla raccolta di dati di addestramento fisici, anche se la simulazione non riproduce perfettamente il mondo reale.
L'IA non elimina la necessità di ingegneria robotica convenzionale. I controllori di sicurezza, la pianificazione dei movimenti, la stima dello stato, la fusione dei sensori, il controllo degli attuatori e i sistemi di emergenza rimangono essenziali.
Applicazioni dei Robot Umani
Produzione
I robot umanoidi vengono studiati per la movimentazione ripetitiva di materiali, supporto all'ispezione, movimentazione di componenti e altri compiti in ambienti industriali. Un'attrattiva chiave è la possibilità di impiegare robot in spazi di lavoro già progettati per gli esseri umani.
Magazzinaggio e logistica
I magazzini contengono scaffali, contenitori, carrelli, pacchetti e postazioni di lavoro progettati attorno ai flussi di lavoro umani. Gli umanoidi potrebbero eventualmente assistere nella raccolta, nel trasporto, nella separazione e in altri compiti fisici, particolarmente dove la flessibilità è più preziosa della massima velocità.
Ricerca e sviluppo
Le piattaforme umanoidi forniscono ai ricercatori un ambiente fisico impegnativo per studiare locomozione, manipolazione, percezione, apprendimento e interazione uomo-robot.
Assistenza sanitaria e vita assistita
I ricercatori stanno esplorando robot che potrebbero supportare compiti fisici o amministrativi selezionati in ambito sanitario e assistenziale. Queste applicazioni richiedono requisiti di sicurezza, affidabilità, privacy e supervisione umana particolarmente forti.
Educazione
Le piattaforme umanoidi possono essere utilizzate per insegnare programmazione, robotica, intelligenza artificiale, sistemi di controllo e interazione uomo-robot.
Attività domestiche
La robotica domestica è una delle aree più ambiziose perché le case sono ambienti non strutturati contenenti molti oggetti, superfici, layout e situazioni impreviste. L'assistenza domestica di uso generale rimane considerevolmente più difficile delle dimostrazioni in ambienti controllati.
Robot Umani vs Altri Robot
| Tipo di robot | Forza | Migliore adattamento | Compromesso tipico |
|---|---|---|---|
| Robot umanoide | Mobilità e manipolazione compatibili con gli esseri umani | Ambientazioni flessibili progettate per le persone | Complessità, consumo energetico e costo |
| Braccio robotico | Manipolazione ripetitiva precisa | Cellule di lavoro di produzione | Mobilità limitata senza sistemi aggiuntivi |
| Robot mobile su ruote | Movimento efficiente su pavimenti adatti | Magazzini e logistica interna | Difficoltà con scale e terreni irregolari |
| Macchina specializzata | Prestazioni ottimizzate delle attività | Processi stabili e ripetitivi | Meno flessibile al di fuori del compito progettato |
Gli umanoidi dovrebbero quindi essere valutati in base all'economia totale del compito e ai requisiti operativi piuttosto che all'aspetto. Un robot più semplice può essere una soluzione ingegneristica migliore quando l'ambiente lo consente.
Potenziali Vantaggi dei Robot Umani
- Compatibilità con gli ambienti umani: Due gambe e una portata simile a quella umana possono consentire l'accesso a spazi e attrezzature esistenti.
- Flessibilità del compito: Una piattaforma di uso generale può eseguire diversi tipi di lavoro fisico.
- Potenziale supporto alla forza lavoro: I robot potrebbero gestire compiti selezionati ripetitivi, fisicamente impegnativi o pericolosi.
- Riutilizzabilità: Una piattaforma versatile potrebbe essere adattata a più compiti attraverso cambiamenti di software e attrezzi.
- Piattaforma di ricerca: Gli umanoidi forniscono una preziosa area di prova per AI avanzata, controllo, percezione e manipolazione.
Sfide e Limitazioni
Consumo energetico
Il movimento bipede e l'equilibrio continuo richiedono energia. Il peso della batteria crea anche un difficile compromesso ingegneristico: più batteria può aumentare il tempo di funzionamento aggiungendo massa che il robot deve trasportare.
Manipolazione abile
Le mani umane sono estremamente capaci. Riprodurre la loro flessibilità, sensibilità tattile, forza, affidabilità e funzionamento biologico a basso costo rimane difficile.
Affidabilità nel mondo reale
Un robot può eseguire un compito con successo durante una dimostrazione ma può avere difficoltà con le variazioni di illuminazione, posizionamento degli oggetti, condizioni del pavimento, persone impreviste, pacchi danneggiati o oggetti non familiari.
Sicurezza intorno alle persone
I robot umanoidi sono progettati per operare vicino agli esseri umani in molte applicazioni proposte. L'interazione fisica sicura richiede quindi un attento design meccanico, rilevamento, limiti di controllo, rilevamento dei guasti e comportamento di emergenza.
Costo e manutenzione
I robot avanzati contengono sistemi meccanici, elettrici, computazionali e software complessi. Manutenzione, componenti di ricambio, calibrazione, infrastruttura di ricarica e supporto specializzato possono influenzare materialmente l'economia.
Affidabilità dell'IA
An AI system may make incorrect classifications or choose an inappropriate action. Physical robots need safety layers that prevent uncertain software decisions from becoming dangerous physical behavior.
Sicurezza e protezione
Humanoid robots combine software and physical machinery, so cybersecurity can become a physical-safety concern. A compromised robot could potentially be instructed to move, access systems, or perform actions outside its intended operating boundaries.
Security should include authenticated communications, protected software updates, strong identity and access controls, network segmentation where appropriate, logging, secure development practices, and carefully designed fail-safe behavior.
Physical safety also requires layered controls. Emergency stops, force limits, collision detection, safe operating zones, redundant sensing where justified, and controlled recovery behavior can reduce risk.
Robots intended for industrial environments should be evaluated against applicable workplace safety standards and the requirements of the deployment jurisdiction.
Il futuro della robotica umanoide
The next phase of humanoid robotics is likely to focus less on impressive demonstrations and more on reliability, useful work, operating cost, maintenance, and measurable productivity.
AI could make robots more adaptable by allowing them to learn task variations from demonstrations, instructions, simulation, and operational data. Better tactile sensing and dexterous hands could also expand the range of objects that robots can manipulate.
Another important development is the integration of robotics with simulation, digital environments, edge computing, and advanced AI hardware. Our Spatial Computing guide provides additional context on systems that connect digital information with physical environments.
Haptics may also become increasingly relevant because touch and force feedback can help robots understand contact with objects and allow people to interact with machines more naturally. See our Haptic Technology guide for more background.
Even if humanoids become substantially more capable, specialized robots will remain important. The future of robotics is more likely to be a combination of robot types than a world in which one form replaces every other machine.
Suggerimenti da esperti
- Evaluate the task before the robot: Start with the operational problem and determine whether a humanoid actually provides an advantage.
- Measure total cost: Include charging, maintenance, downtime, supervision, integration, and safety infrastructure.
- Separate AI from safety controls: High-level AI should not be the only mechanism preventing dangerous physical actions.
- Test edge cases: Evaluate unusual objects, people entering the workspace, sensor failures, network outages, and unexpected physical conditions.
- Use simulation strategically: Simulation can accelerate development, but physical testing remains essential.
- Plan for maintenance: Mechanical wear, calibration, batteries, actuators, sensors, and software updates all affect availability.
Falsi miti comuni
- “Humanoid means human-level intelligence.” Body shape says little about a robot’s reasoning or autonomy.
- “Humanoids are automatically better than specialized robots.” Specialized machines can be cheaper, faster, and more reliable for constrained tasks.
- “AI makes robots fully autonomous.” Physical autonomy still requires reliable sensing, control, safety systems, and environmental robustness.
- “A successful demonstration proves commercial readiness.” Production deployment requires repeatability, uptime, maintenance, safety, integration, and economic justification.
- “Humanoid robots only matter for factories.” Potential applications also include logistics, research, education, healthcare support, and other environments, although many remain experimental or limited.
Domande Frequenti
1. Cos'è un robot umanoide?
A humanoid robot is a robot designed with a human-like body structure, often including a torso, two arms, two legs, a head-like sensor platform, and hands or grippers.
2. Perché le aziende sviluppano robot umanoidi?
One reason is that many workplaces and tools are designed for humans. A robot with similar reach and mobility may be able to operate in existing environments without completely redesigning them.
3. I robot umanoidi sono controllati dall'IA?
Many modern humanoid research and commercial systems use AI for perception, planning, learning, language interaction, or task execution. They also rely on conventional robotics control systems for precise and safe physical movement.
4. Cosa possono fare oggi i robot umanoidi?
Capabilities vary substantially. Current systems can demonstrate walking, object manipulation, navigation, inspection, and selected industrial or research tasks. Their reliability and autonomy depend heavily on the platform and environment.
5. I robot umanoidi sono sicuri intorno alle persone?
Safety depends on the robot’s design, software, operating environment, and controls. Systems intended to work near people require layered physical and software safety mechanisms and appropriate testing.
6. In cosa i robot umanoidi differiscono dai bracci robotici industriali?
Industrial robotic arms are usually optimized for precise tasks in controlled workcells. Humanoids emphasize mobility and the ability to interact with environments designed for people.
7. Qual è la sfida più grande per i robot umanoidi?
There is no single challenge. Reliable whole-body control, dexterous manipulation, perception, energy efficiency, safety, durability, cost, and generalization to unfamiliar situations are all significant challenges.
8. I robot umanoidi sostituiranno i lavoratori umani?
Some tasks may become increasingly automated, particularly repetitive or physically demanding work. However, the impact on employment will vary by industry and task, and humanoid robots still face substantial technical and economic limitations.
Conclusione
Humanoid robots combine robotics, artificial intelligence, computer vision, sensing, motion control, mechanical engineering, and increasingly sophisticated learning systems. Their human-compatible form could make them useful in environments that were built around people, particularly where flexibility matters.
At the same time, humanoid robotics is far from a solved problem. Walking, manipulation, energy management, safety, reliability, maintenance, and economic viability remain difficult. The most important progress will come from robots that deliver dependable value in real environments rather than simply impressive demonstrations.
As AI and robotics continue to converge, humanoid systems will remain an important area to watch. Their eventual role will depend on how effectively developers solve the engineering, safety, economic, and human factors that stand between prototypes and dependable everyday machines.
Follow SignalMediaMKG for more practical technology guides covering robotics, AI, automation, computing, and emerging technologies.




