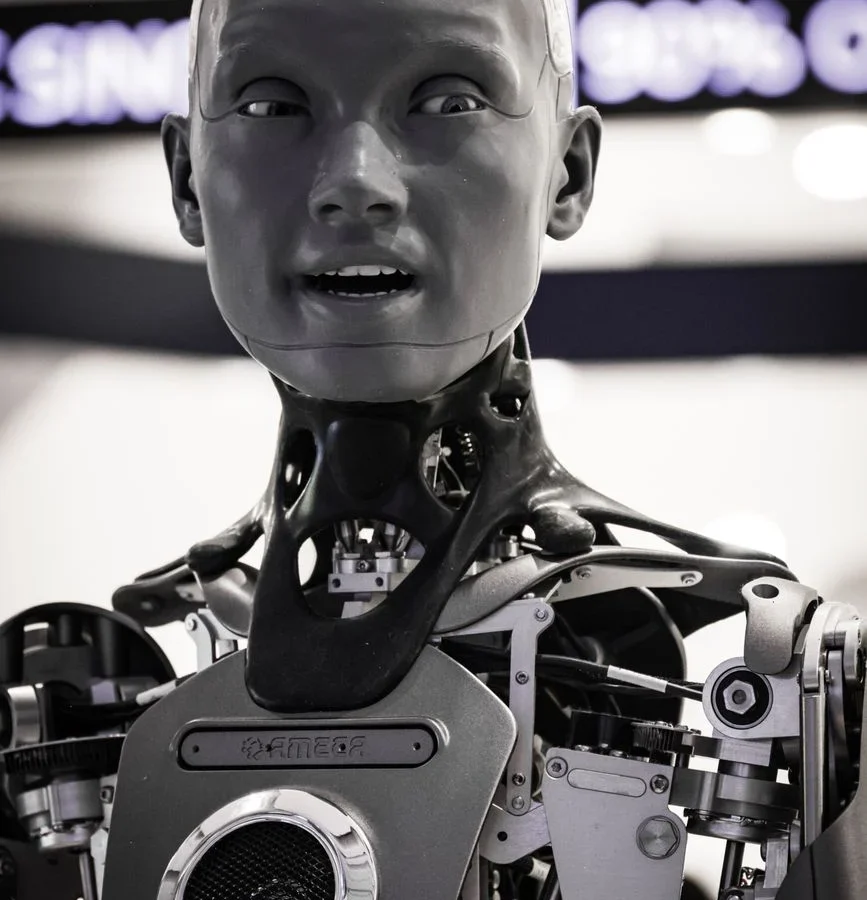

Robot hình người là những robot được thiết kế với cấu trúc cơ thể giống con người, thường bao gồm thân, đầu, tay, bàn tay và hai chân. Mục tiêu không chỉ là làm cho robot trông như con người. Thiết kế hình người có thể cho phép robot hoạt động trong các môi trường được xây dựng xung quanh cơ thể con người, công cụ, cửa, kệ, phương tiện và trạm làm việc.
Những tiến bộ gần đây trong trí tuệ nhân tạo, thị giác máy tính, cảm biến, bộ truyền động, pin, mô phỏng và phần mềm robot đã thúc đẩy sự quan tâm đến các hệ thống robot hình người. Các công ty và tổ chức nghiên cứu đang thử nghiệm chúng cho công việc công nghiệp, logistics, nghiên cứu, hỗ trợ giáo dục, y tế và các môi trường khác.
Tuy nhiên, robot hình người vẫn là một vấn đề kỹ thuật khó khăn. Đi bộ đáng tin cậy, thăng bằng, thao tác khéo léo, tương tác an toàn, quản lý năng lượng, nhận thức và ra quyết định theo thời gian thực đều phải hoạt động cùng nhau.
Mục Lục
- Robot Nhân hình là gì?
- Cách Robot Nhân hình hoạt động
- Các Thành Phần Chính của Một Robot Nhân Hình
- Trí Tuệ Nhân Tạo và Robot Nhân Hình
- Ứng Dụng của Robot Nhân Hình
- Robot hình người so với các robot khác
- Lợi ích tiềm năng
- Thách thức và Giới hạn
- An toàn và bảo mật
- Tương lai của Robot hình người
- Mẹo từ chuyên gia
- Những hiểu lầm phổ biến
- Câu hỏi thường gặp
Robot Nhân hình là gì?
Robot hình người là một cỗ máy có thiết kế vật lý giống với cơ thể con người đủ để hỗ trợ chuyển động hoặc tương tác giống như con người. Nhiều robot hình người sử dụng hai chân, hai tay, một thân hình, một nền tảng cảm biến giống như đầu và bàn tay hoặc bộ kẹp.
Thiết kế có thể mang lại lợi thế thực tiễn trong những không gian đã được tối ưu hóa cho con người. Một robot có thể với tới kệ ở độ cao của con người, sử dụng cầu thang, thao tác với các công cụ quen thuộc và di chuyển qua các khu vực làm việc tiêu chuẩn có thể yêu cầu ít thay đổi về môi trường hơn so với một cỗ máy chuyên dụng.
Điều đó không có nghĩa là hình dạng hình người luôn là lựa chọn tốt nhất. Robot công nghiệp, robot di động tự động, cánh tay robot, nền tảng bánh xe và các cỗ máy chuyên dụng có thể vượt trội hơn robot hình người trong các nhiệm vụ cụ thể. Robot đúng phụ thuộc vào công việc và môi trường.
Cách Robot Nhân hình hoạt động
1. Nhận thức
Camera, cảm biến chiều sâu, đơn vị đo lường quán tính, cảm biến lực, micro và các cảm biến khác cung cấp thông tin về robot và môi trường xung quanh. Hệ thống thị giác máy tính có thể nhận diện các đối tượng, bề mặt, con người, chướng ngại vật và vị trí.
2. Định vị và lập bản đồ
Robot cần ước lượng vị trí của nó và hiểu môi trường xung quanh. Tùy thuộc vào hệ thống, điều này có thể liên quan đến định vị và lập bản đồ đồng thời, ước lượng thị giác-quán tính, bản đồ đã xây dựng sẵn hoặc các kỹ thuật điều hướng khác.
3. Lập kế hoạch chuyển động
Phần mềm xác định cách robot nên di chuyển cơ thể, tay, bàn tay và chân để thực hiện một nhiệm vụ trong khi tránh chướng ngại vật và duy trì sự ổn định.
4. Điều khiển
Động cơ điện, hộp số, bộ truyền động và các bộ chấp hành khác chuyển đổi tín hiệu điều khiển thành chuyển động vật lý. Các bộ chấp hành phải cung cấp đủ mô-men xoắn, tốc độ, độ chính xác và khả năng kiểm soát cho các nhiệm vụ dự kiến của robot.
5. Thăng bằng và kiểm soát
Đi bộ khó hơn đáng kể so với di chuyển một robot trên bánh xe vì robot phải liên tục quản lý trọng tâm và tiếp xúc với mặt đất. Các cảm biến và thuật toán điều khiển liên tục điều chỉnh chuyển động để duy trì sự ổn định.
6. Thao tác
Bàn tay và cánh tay mang lại một vấn đề khó khăn khác. Nhặt một chiếc hộp thì tương đối đơn giản so với thao tác với các vật thể không đều, vật liệu linh hoạt, các thành phần nhỏ hoặc công cụ đòi hỏi lực chính xác.
7. Ra quyết định
Phần mềm cấp cao hơn quyết định robot nên làm gì, trong khi các hệ thống điều khiển cấp thấp hơn chuyển đổi các quyết định đó thành các chuyển động vật lý an toàn. Ngày càng nhiều, các mô hình AI được sử dụng để kết nối nhận thức, ngôn ngữ, lập kế hoạch nhiệm vụ và hành động.
Các Thành Phần Chính của Một Robot Nhân Hình
| Thành phần | Mục đích | Thách thức điển hình |
|---|---|---|
| Cảm biến | Đo lường môi trường và trạng thái robot | Tiếng ồn, che khuất, độ trễ và hợp nhất cảm biến |
| Bộ chấp hành | Sản xuất chuyển động vật lý | Công suất, nhiệt, hiệu suất, độ chính xác và độ bền |
| Hệ thống điều khiển | Duy trì chuyển động và sự ổn định | Tính toán thời gian thực và môi trường động |
| Bàn tay\/bộ kẹp | Thao tác với các đối tượng | Khả năng khéo léo và kiểm soát lực đáng tin cậy |
| Phần cứng máy tính | Chạy cảm nhận, lập kế hoạch và AI | Hiệu suất, tiêu thụ năng lượng và giới hạn nhiệt độ |
| Pin | Cung cấp năng lượng di động | Mật độ năng lượng, trọng lượng, sạc và thời gian hoạt động |
Trí Tuệ Nhân Tạo và Robot Nhân Hình
Trí tuệ nhân tạo đang trở thành một phần quan trọng của robot hình người vì nhiều nhiệm vụ trong thế giới thực không thể được mô tả đầy đủ bằng các quy tắc cố định. AI có thể giúp robot nhận diện đối tượng, diễn giải ngôn ngữ, ước lượng hành động, học từ các ví dụ và tổng quát hóa qua các biến thể trong môi trường.
Mô hình ngôn ngữ-ảnh-hành động là một hướng nghiên cứu đặc biệt quan trọng. Những hệ thống này cố gắng kết nối quan sát thị giác và hướng dẫn ngôn ngữ với các hành động vật lý. Thay vì lập trình từng chuyển động một cách riêng lẻ, các nhà phát triển có thể đào tạo hoặc cấu hình hệ thống để liên kết các tình huống và mục tiêu với những hành vi phù hợp.
Học máy cũng được sử dụng trong mô phỏng và điều khiển. Các robot có thể thực hành các nhiệm vụ trong môi trường ảo trước khi các hành vi được chọn được chuyển giao cho phần cứng vật lý. Điều này có thể giảm bớt một số chi phí và rủi ro liên quan đến việc thu thập dữ liệu đào tạo vật lý, mặc dù mô phỏng không hoàn toàn tái tạo được thế giới thực.
AI không loại bỏ nhu cầu về kỹ thuật robot truyền thống. Các bộ điều khiển an toàn, lập kế hoạch chuyển động, ước lượng trạng thái, hợp nhất cảm biến, điều khiển bộ chấp hành và hệ thống khẩn cấp vẫn là những yếu tố thiết yếu.
Ứng Dụng của Robot Nhân Hình
Sản xuất
Robot hình người đang được nghiên cứu cho các nhiệm vụ xử lý vật liệu lặp đi lặp lại, hỗ trợ kiểm tra, di chuyển thành phần và các nhiệm vụ khác trong môi trường công nghiệp. Một điểm hấp dẫn chính là khả năng triển khai robot trong các không gian làm việc đã được thiết kế cho con người.
Kho bãi và logistics
Nhà kho chứa các kệ, thùng, xe đẩy, gói hàng và trạm làm việc được thiết kế theo quy trình làm việc của con người. Robot hình người có thể hỗ trợ trong việc chọn, mang, phân loại và các nhiệm vụ vật lý khác, đặc biệt là nơi sự linh hoạt có giá trị hơn tốc độ tối đa.
Nghiên cứu và phát triển
Nền tảng robot hình người cung cấp cho các nhà nghiên cứu một môi trường vật lý thách thức để nghiên cứu về đi bộ, thao tác, cảm nhận, học hỏi và tương tác giữa con người và robot.
Chăm sóc sức khỏe và hỗ trợ sinh hoạt
Các nhà nghiên cứu đang khám phá những robot có thể hỗ trợ các nhiệm vụ vật lý hoặc hành chính đã chọn trong môi trường chăm sóc sức khỏe và sống hỗ trợ. Những ứng dụng này yêu cầu đặc biệt tính an toàn, độ tin cậy, quyền riêng tư và yêu cầu giám sát từ con người.
Giáo dục
Nền tảng robot hình người có thể được sử dụng để dạy lập trình, robot, trí tuệ nhân tạo, hệ thống điều khiển và tương tác giữa người và robot.
Công việc gia đình
Robot gia đình là một trong những lĩnh vực tham vọng nhất vì các ngôi nhà là những môi trường không có cấu trúc chứa nhiều đối tượng, bề mặt, bố cục và tình huống bất ngờ khác nhau. Sự hỗ trợ hộ gia đình đa mục đích vẫn khó khăn hơn nhiều so với các bài trình diễn trong những môi trường có kiểm soát.
Robot Nhân hình so với Các Robot Khác
| Loại robot | Sức mạnh | Phù hợp nhất | Thỏa hiệp điển hình |
|---|---|---|---|
| Robot hình người | Di chuyển và thao tác tương thích với con người | Môi trường linh hoạt được thiết kế cho con người | Độ phức tạp, sử dụng năng lượng và chi phí |
| Cánh tay robot | Thao tác lặp lại chính xác | Cell sản xuất | Di chuyển hạn chế nếu không có hệ thống bổ sung |
| Robot di động có bánh xe | Di chuyển hiệu quả trên các bề mặt phù hợp | Kho hàng và logistics trong nhà | Gặp khó khăn với cầu thang và địa hình không bằng phẳng |
| Máy móc chuyên dụng | Hiệu suất công việc cao | Quy trình ổn định, lặp lại | Ít linh hoạt ngoài nhiệm vụ đã thiết kế |
Do đó, các hình người nên được đánh giá dựa trên tổng thể kinh tế nhiệm vụ và yêu cầu vận hành thay vì ngoại hình. Một robot đơn giản có thể là giải pháp kỹ thuật tốt hơn khi môi trường cho phép.
Lợi ích Tiềm Năng của Robot Nhân hình
- Tương thích với môi trường con người: Hai chân và khả năng với tầm với giống như con người có thể cho phép tiếp cận các không gian và thiết bị hiện có.
- Độ linh hoạt trong nhiệm vụ: Một nền tảng đa năng có thể thực hiện nhiều loại công việc vật lý khác nhau.
- Hỗ trợ lực lượng lao động tiềm năng: Robot có thể xử lý các nhiệm vụ lặp đi lặp lại được chọn, đòi hỏi thể lực cao hoặc nguy hiểm.
- Khả năng tái sử dụng: A versatile platform could potentially be adapted to multiple tasks through software and tool changes.
- Research platform: Humanoids provide a valuable testbed for advanced AI, control, perception, and manipulation.
Thách thức và Giới hạn
Tiêu thụ năng lượng
Bipedal movement and continuous balancing require energy. Battery weight also creates a difficult engineering trade-off: more battery can increase runtime while adding mass that the robot must carry.
Manipulation khéo léo
Human hands are extremely capable. Replicating their flexibility, tactile sensitivity, strength, reliability, and low-cost biological operation remains difficult.
Độ tin cậy trong thế giới thực
A robot may perform a task successfully during a demonstration but still struggle with variations in lighting, object placement, floor conditions, unexpected people, damaged packages, or unfamiliar objects.
An toàn xung quanh con người
Humanoid robots are designed to operate near humans in many proposed applications. Safe physical interaction therefore requires careful mechanical design, sensing, control limits, fault detection, and emergency behavior.
Chi phí và bảo trì
Advanced robots contain complex mechanical, electrical, computational, and software systems. Maintenance, replacement components, calibration, charging infrastructure, and specialized support can materially affect the economics.
Độ tin cậy của AI
An AI system may make incorrect classifications or choose an inappropriate action. Physical robots need safety layers that prevent uncertain software decisions from becoming dangerous physical behavior.
An toàn và bảo mật
Humanoid robots combine software and physical machinery, so cybersecurity can become a physical-safety concern. A compromised robot could potentially be instructed to move, access systems, or perform actions outside its intended operating boundaries.
Security should include authenticated communications, protected software updates, strong identity and access controls, network segmentation where appropriate, logging, secure development practices, and carefully designed fail-safe behavior.
Physical safety also requires layered controls. Emergency stops, force limits, collision detection, safe operating zones, redundant sensing where justified, and controlled recovery behavior can reduce risk.
Robots intended for industrial environments should be evaluated against applicable workplace safety standards and the requirements of the deployment jurisdiction.
Tương lai của Robot hình người
The next phase of humanoid robotics is likely to focus less on impressive demonstrations and more on reliability, useful work, operating cost, maintenance, and measurable productivity.
AI could make robots more adaptable by allowing them to learn task variations from demonstrations, instructions, simulation, and operational data. Better tactile sensing and dexterous hands could also expand the range of objects that robots can manipulate.
Another important development is the integration of robotics with simulation, digital environments, edge computing, and advanced AI hardware. Our Spatial Computing guide provides additional context on systems that connect digital information with physical environments.
Haptics may also become increasingly relevant because touch and force feedback can help robots understand contact with objects and allow people to interact with machines more naturally. See our Haptic Technology guide for more background.
Even if humanoids become substantially more capable, specialized robots will remain important. The future of robotics is more likely to be a combination of robot types than a world in which one form replaces every other machine.
Mẹo từ chuyên gia
- Evaluate the task before the robot: Start with the operational problem and determine whether a humanoid actually provides an advantage.
- Measure total cost: Include charging, maintenance, downtime, supervision, integration, and safety infrastructure.
- Separate AI from safety controls: High-level AI should not be the only mechanism preventing dangerous physical actions.
- Test edge cases: Evaluate unusual objects, people entering the workspace, sensor failures, network outages, and unexpected physical conditions.
- Use simulation strategically: Simulation can accelerate development, but physical testing remains essential.
- Plan for maintenance: Mechanical wear, calibration, batteries, actuators, sensors, and software updates all affect availability.
Những hiểu lầm phổ biến
- “Humanoid means human-level intelligence.” Body shape says little about a robot’s reasoning or autonomy.
- “Humanoids are automatically better than specialized robots.” Specialized machines can be cheaper, faster, and more reliable for constrained tasks.
- “AI makes robots fully autonomous.” Physical autonomy still requires reliable sensing, control, safety systems, and environmental robustness.
- “A successful demonstration proves commercial readiness.” Production deployment requires repeatability, uptime, maintenance, safety, integration, and economic justification.
- “Humanoid robots only matter for factories.” Potential applications also include logistics, research, education, healthcare support, and other environments, although many remain experimental or limited.
Câu hỏi thường gặp
1. Robot hình người là gì?
A humanoid robot is a robot designed with a human-like body structure, often including a torso, two arms, two legs, a head-like sensor platform, and hands or grippers.
2. Tại sao các công ty phát triển robot hình người?
One reason is that many workplaces and tools are designed for humans. A robot with similar reach and mobility may be able to operate in existing environments without completely redesigning them.
3. Robot hình người có được điều khiển bởi AI không?
Many modern humanoid research and commercial systems use AI for perception, planning, learning, language interaction, or task execution. They also rely on conventional robotics control systems for precise and safe physical movement.
4. Robot hình người có thể làm gì hôm nay?
Capabilities vary substantially. Current systems can demonstrate walking, object manipulation, navigation, inspection, and selected industrial or research tasks. Their reliability and autonomy depend heavily on the platform and environment.
5. Robot hình người có an toàn xung quanh con người không?
Safety depends on the robot’s design, software, operating environment, and controls. Systems intended to work near people require layered physical and software safety mechanisms and appropriate testing.
6. Robot hình người khác biệt như thế nào so với các cánh tay robot công nghiệp?
Industrial robotic arms are usually optimized for precise tasks in controlled workcells. Humanoids emphasize mobility and the ability to interact with environments designed for people.
7. Thách thức lớn nhất đối với robot hình người là gì?
There is no single challenge. Reliable whole-body control, dexterous manipulation, perception, energy efficiency, safety, durability, cost, and generalization to unfamiliar situations are all significant challenges.
8. Robot hình người sẽ thay thế người lao động không?
Some tasks may become increasingly automated, particularly repetitive or physically demanding work. However, the impact on employment will vary by industry and task, and humanoid robots still face substantial technical and economic limitations.
Kết luận
Humanoid robots combine robotics, artificial intelligence, computer vision, sensing, motion control, mechanical engineering, and increasingly sophisticated learning systems. Their human-compatible form could make them useful in environments that were built around people, particularly where flexibility matters.
At the same time, humanoid robotics is far from a solved problem. Walking, manipulation, energy management, safety, reliability, maintenance, and economic viability remain difficult. The most important progress will come from robots that deliver dependable value in real environments rather than simply impressive demonstrations.
As AI and robotics continue to converge, humanoid systems will remain an important area to watch. Their eventual role will depend on how effectively developers solve the engineering, safety, economic, and human factors that stand between prototypes and dependable everyday machines.
Follow SignalMediaMKG for more practical technology guides covering robotics, AI, automation, computing, and emerging technologies.
Đọc thêm
- Công nghệ Điện toán Không gian Giải thích: Cách Nội dung Kỹ thuật số Kết hợp Với Thế giới Vật lý
- Công nghệ Haptic Giải thích: Cách Phản hồi Cảm giác Làm cho Trải nghiệm Kỹ thuật số Thực tế Hơn
- Giải thích về Tự động hóa quy trình bằng Robot (RPA): Cách mà Robot phần mềm tự động hóa các nhiệm vụ kinh doanh




